Datenkommunikation und Steuerungssystem
Das folgende Schema zeigt das Kommunikations- und Steuerungssystem:

Die Steuerungszentrale bildet ein VICTRON CerboGX, auf dem das Venus OS in der Variante „large“ läuft, um die Programmierumgebung „Node Red“ nutzen zu können.
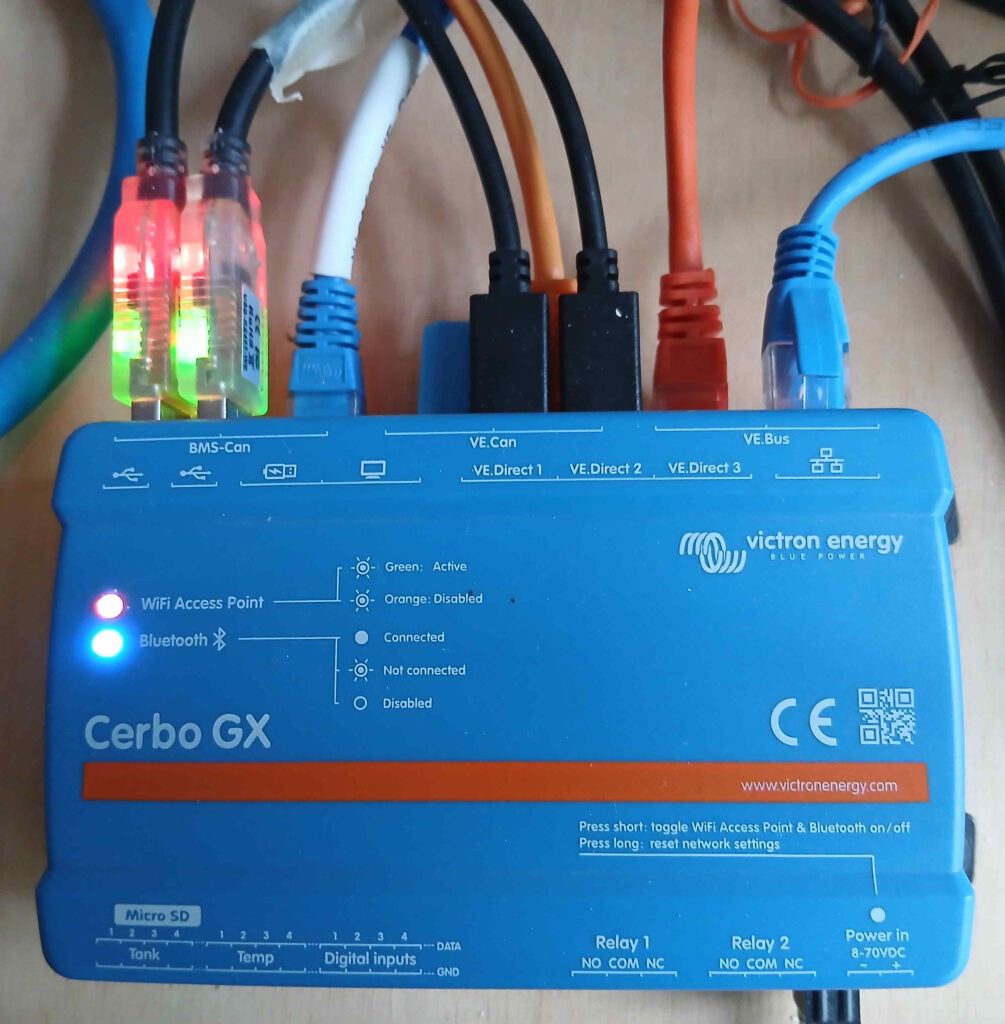
Die MultiPlus II sind über den VICTRON-eigenen Datenbus angeschlossen, der Solarlader per CAN-Bus. Die teilweise weiter entfernten Energiemessgeräte sind über USB-Adapter per RS485-Feldbus angeschlossen. Zusätzlich ist auf dem Cerbo der MQTT-Server aktiviert. Dies ermöglicht die Bereitstellung von Informationen im lokalen Netzwerk, mit deren Hilfe weitere Elemente des Systems ihrerseits Steuerungsaufgaben übernehmen. Zugleich können diese Elemente per MQTT Daten an den Cerbo zurückmelden. Die Datenübertragung erfolgt per LAN, ebenso wie die Internetverbindung zum VRM-Portal. Die JK-BMS sind über CAN-Bus untereinander verbunden und per BMS-CAN an die Steuerungszentrale angeschlossen. Die VICTRON Smart-Shunts zur Messung der Lade-/Entladeströme sowie des Booster-Stromes sind über den ebenfalls VICTRON-eigenen veDirekt-Bus angeschlossen.
Zur Kommunikation mit dem Lade-Booster kommt ein Arduino Mega mit einem dafür selbst entwickelten und gebauten Shield und selbst geschriebener Software zum Einsatz.
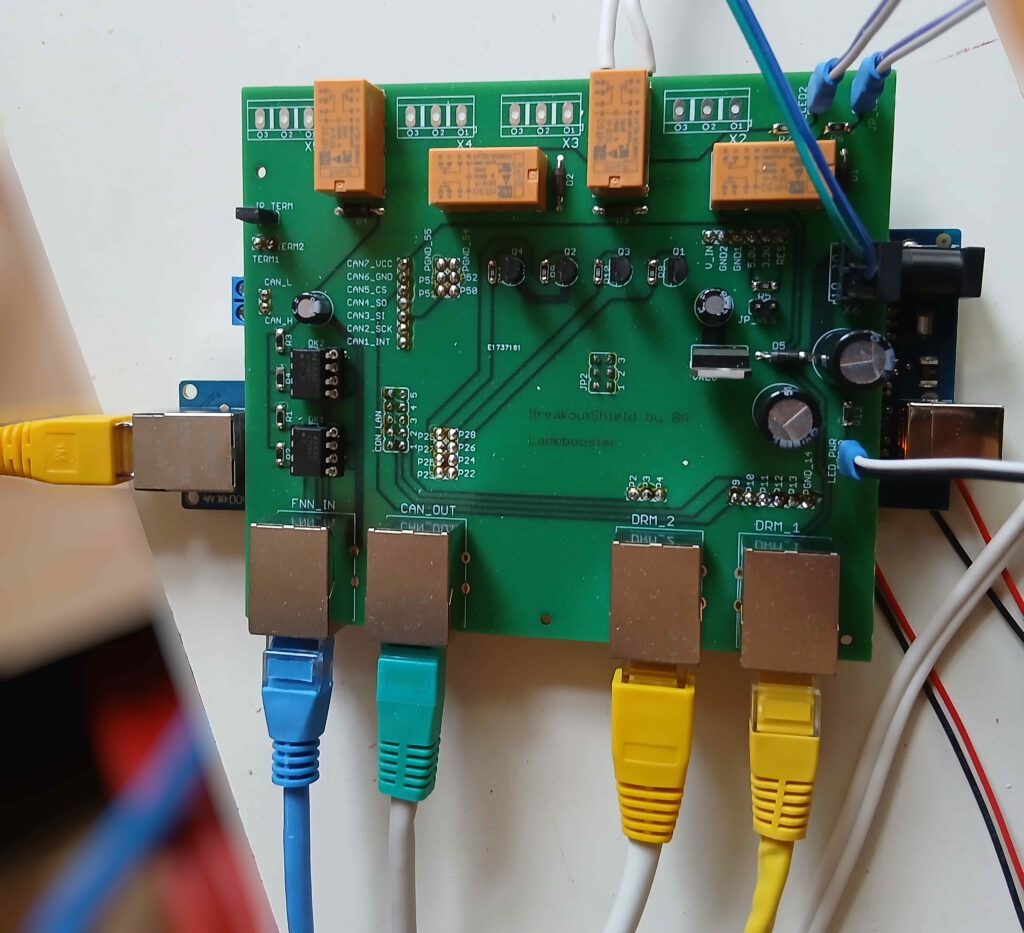
Das Shield implementiert u.a. die Hardware einer LAN- und einer CAN-Bus-Schnittstelle, potenzialfreie Schaltkontakte sowie elektro-optische Schalteingänge mit Potenzialtrennung zur Aufnahme der Steuerbefehle von einer eventuell vorhandenen FNN-Steuerbox des VNB. Über LAN ruft der Arduino die nötigen Steuerungsvorgaben für den geforderten Booster-Strom vom MQTT-Server auf dem Cerbo ab. Er errechnet daraus die erforderlichen Steuerungsdaten der drei Schaltnetzteile im Booster und steuert diese über einen CAN-Bus an. Zugleich überwacht er deren Funktion durch Abfrage der Diagnosedaten. Diese bereitet der Arduino auf und veröffentlicht sie seinerseits über LAN auf dem MQTT-Server, so dass sie für die Rückmeldung an die zentrale Steuerung sowie die Visualisierung zur Verfügung stehen. Die Solarwechselrichter sind über die potenzialfreien DRM-Schaltkontakte im Falle einer erforderlichen Abregelung abschaltbar.
<< zurück
Hauptseite >>